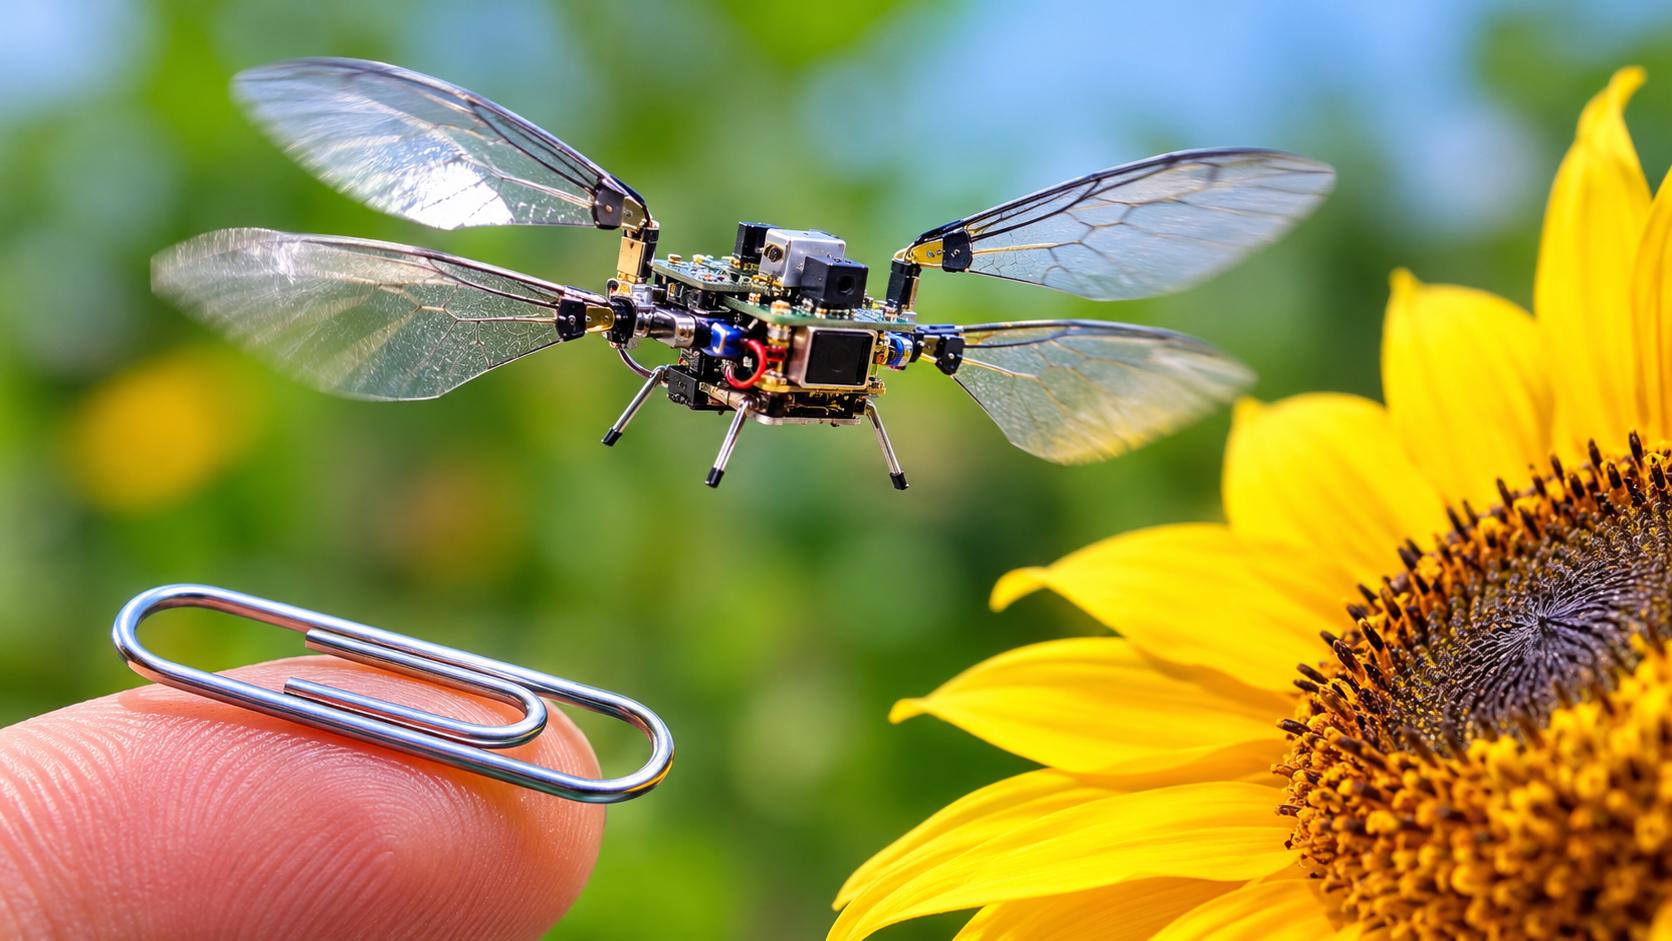
কাগজের ক্লিপের চেয়েও হালকা উড়ন্ত রোবট, নিজের সেন্সর দিয়েই নিয়ন্ত্রণ করছে উড়ান ।
চারটি ছোট ডানার সাহায্যে উড়ছে একটি ক্ষুদ্র রোবট। ওজন মাত্র ১ দশমিক ২৯ গ্রাম। এত দিন এ ধরনের ছোট উড়ন্ত রোবটকে স্থিরভাবে ওড়াতে পরীক্ষাগারের বাইরের ক্যামেরা ও কম্পিউটারের ওপর নির্ভর করতে হতো। এবার যুক্তরাষ্ট্রের ম্যাসাচুসেটস ইনস্টিটিউট অব টেকনোলজি (MIT) এবং সংশ্লিষ্ট গবেষকেরা এমন একটি রোবট তৈরি করেছেন, যেটি নিজের শরীরে থাকা সেন্সর ও ক্ষুদ্র কম্পিউটার ব্যবহার করে নিজের অবস্থান বুঝতে এবং উড়ানের নিয়ন্ত্রণ করতে পারে। গবেষণাটির সবচেয়ে উল্লেখযোগ্য প্রদর্শন ছিল একটি সূর্যমুখী ফুলে অবতরণ। রোবটটি পরীক্ষাগারের প্রচলিত মোশন-ক্যাপচার ক্যামেরার পর্যবেক্ষণ এলাকার বাইরে গিয়ে বাধা এড়িয়ে ফুলটির ওপর অবতরণ করে। তবে এটি এখনো সম্পূর্ণ স্বয়ংক্রিয় বা তারবিহীন উড়ন্ত যন্ত্র নয়। পরীক্ষায় একজন মানুষ জয়স্টিকের মাধ্যমে এর চলার নির্দেশ দিয়েছেন এবং রোবটটি বাইরে থেকে বিদ্যুৎ পেয়েছে। গবেষণাটি ১৮ নভেম্বর ২০২৬-এ Science Robotics সাময়িকীতে প্রকাশিত হয়। এর শিরোনাম Controlled Flight of an Insect-Scale Flapping-Wing Robot via Integrated Onboard Sensing and Computation। গবেষক দলের নেতৃত্বে ছিলেন MIT-এর অধ্যাপক কেভিন চেন। MIT ও কর্নেল বিশ্ববিদ্যালয়ের গবেষকেরা এতে অংশ নেন। রোবটটির বিশেষত্ব হলো, এটি সাধারণ ড্রোনের মতো প্রপেলার ব্যবহার করে না। এর চারটি ডানা দ্রুত ওঠানামা করে। ডানাগুলো চালাতে ব্যবহার করা হয়েছে নরম কৃত্রিম পেশির মতো অ্যাকচুয়েটর। আগের নকশার তুলনায় এই অ্যাকচুয়েটরগুলোর আকার ৫০ শতাংশ বাড়ানো হয়েছে। এতে রোবটটির মোট উত্তোলনক্ষমতা বা নেট লিফট ফোর্স বেড়েছে ৪৬ শতাংশ। ফলে বাড়তি ওজনের সেন্সর ও কম্পিউটার বহন করেও এটি উড়তে পারছে। এর শরীরে যুক্ত করা হয়েছে ২৪৪ মিলিগ্রাম ওজনের একটি ইলেকট্রনিক প্যাকেজ। এতে রয়েছে তিন ধরনের সেন্সর ও একটি ক্ষুদ্র মাইক্রোকন্ট্রোলার। ইনর্শিয়াল মেজারমেন্ট ইউনিট (IMU) রোবটটির কাত হওয়া ও ঘূর্ণনের অবস্থা নির্ণয় করে। অপটিক্যাল-ফ্লো সেন্সর পাশের দিকে চলাচলের গতি ও অবস্থান অনুমান করতে সাহায্য করে। আর টাইম-অব-ফ্লাইট সেন্সর আলো প্রতিফলনের সময় মেপে উচ্চতা নির্ধারণ করে। এই তথ্যগুলো একত্র করে রোবটের ভেতরের কম্পিউটার দ্রুত হিসাব করে সেটিকে স্থিতিশীল রাখে। আগে বাইরে থেকে ক্যামেরা রোবটের অবস্থান শনাক্ত করত এবং সেই তথ্যের ভিত্তিতে উড়ানের নিয়ন্ত্রণ করা হতো। নতুন ব্যবস্থায় অন্তত এই মৌলিক অবস্থান নির্ণয় ও নিয়ন্ত্রণের কাজটি রোবট নিজেই করতে পারে। গবেষণাপত্রে পরীক্ষামূলক উড়ানে অবস্থানগত ত্রুটির গড় বর্গমূল (RMS) প্রায় ৩ দশমিক ৯৬ সেন্টিমিটার পাওয়া গেছে। গবেষণার আরেকটি গুরুত্বপূর্ণ দিক হলো, এত ছোট যন্ত্রে সেন্সর ও কম্পিউটার যুক্ত করলেও উড়ানের শক্তির বড় অংশ সেগুলোতে ব্যয় হচ্ছে না। গবেষকদের হিসাব অনুযায়ী, ইলেকট্রনিক্সের জন্য মোট শক্তির প্রায় ৬ শতাংশ প্রয়োজন হয়। বাকি বড় অংশ ব্যয় হয় ডানা ও কৃত্রিম পেশি চালাতে। সূর্যমুখী ফুলে অবতরণের পরীক্ষাটি ছিল নিয়ন্ত্রিত পরিবেশে একটি সম্ভাব্য প্রয়োগের প্রদর্শন। একজন অপারেটর জয়স্টিক ব্যবহার করে রোবটকে কয়েকটি গাছের পাশ দিয়ে নিয়ে যান এবং নির্দিষ্ট অবস্থানের নির্দেশ দেন। এরপর এটি বাধা এড়িয়ে ফুলের ওপর অবতরণ করে। অর্থাৎ রোবটটি নিজের সেন্সর দিয়ে উড়ানের স্থিতিশীলতা বজায় রাখলেও কোন পথে যাবে বা কোথায় অবতরণ করবে, সেই উচ্চপর্যায়ের সিদ্ধান্ত মানুষই নিয়েছেন। এই প্রযুক্তির সম্ভাব্য ব্যবহার নিয়ে গবেষকেরা কৃষিকে বিশেষ গুরুত্ব দিচ্ছেন। ভবিষ্যতে এমন ক্ষুদ্র রোবট ফলের বাগানে গাছের মাঝখানে চলাচল করে ফুলের পরাগায়নে সহায়তা করতে পারে। বাদাম বা ব্লুবেরির মতো ফসলের বাগানে যেখানে বড় ড্রোন চালানো কঠিন, সেখানে ছোট যন্ত্রের ব্যবহার সুবিধাজনক হতে পারে। গাছের স্বাস্থ্য পর্যবেক্ষণ, পোকামাকড়ের উপস্থিতি শনাক্ত করা এবং শিল্পকারখানার সংকীর্ণ জায়গা পরীক্ষা করার ক্ষেত্রেও এ ধরনের প্রযুক্তি কাজে লাগতে পারে। তবে এসব এখনো সম্ভাব্য প্রয়োগ, বাস্তবে মাঠপর্যায়ে সফলভাবে ব্যবহারের প্রমাণ নয়। রোবটটির সামনে এখনো দুটি বড় প্রযুক্তিগত বাধা রয়েছে। প্রথমত, এতে নিজস্ব ব্যাটারি ও বিদ্যুৎ সরবরাহব্যবস্থা নেই; বাইরে থেকে বিদ্যুৎ দিতে হয়। দ্বিতীয়ত, এতে এখনো এমন ক্যামেরা যুক্ত হয়নি, যার সাহায্যে আশপাশের বস্তু শনাক্ত করে নিজে নিজে পথ বেছে নিতে পারবে। গবেষকেরা পরবর্তী ধাপে ক্যামেরা, নিজস্ব ব্যাটারি এবং বিদ্যুৎ নিয়ন্ত্রণের যন্ত্র যুক্ত করার পরিকল্পনা করছেন। ক্ষুদ্র উড়ন্ত রোবট তৈরির ক্ষেত্রে সবচেয়ে বড় সমস্যা শুধু আকার ছোট করা নয়; ওজন, শক্তি, সেন্সর ও নিয়ন্ত্রণব্যবস্থার মধ্যে ভারসাম্য রাখা। এই গবেষণায় সেই সীমাবদ্ধতার একটি গুরুত্বপূর্ণ অংশ অতিক্রম করা হয়েছে। তবে সূর্যমুখীতে অবতরণ করতে পারা আর প্রকৃতির মধ্যে সম্পূর্ণ স্বাধীনভাবে উড়ে কাজ করতে পারা এক বিষয় নয়। পরবর্তী পরীক্ষায় নিজস্ব শক্তিতে উড়া, ক্যামেরা দিয়ে পরিবেশ বোঝা এবং মানুষের নির্দেশ ছাড়াই গন্তব্য নির্বাচন করতে পারা—এসবই হবে প্রযুক্তিটির বাস্তব সক্ষমতার গুরুত্বপূর্ণ পরীক্ষা।